

[비즈한국] Pada pagi hari tanggal 21 September, di Zona Demiliterisasi (DMZ) sektor barat Paju, Provinsi Gyeonggi. Sebuah unit pencari yang berada di bawah komando Divisi Infanteri ke-25 Angkatan Darat terlibat dalam ledakan saat melakukan operasi pembukaan jalur pencarian. Tiga prajurit terluka. Otoritas militer langsung mengerahkan helikopter ke dalam DMZ untuk mengevakuasi korban. Ini adalah kejadian pertama dalam 11 tahun di mana personel militer terluka oleh ranjau saat melakukan operasi pencarian di masa damai, sejak provokasi ranjau kotak kayu pada 4 Agustus 2015.
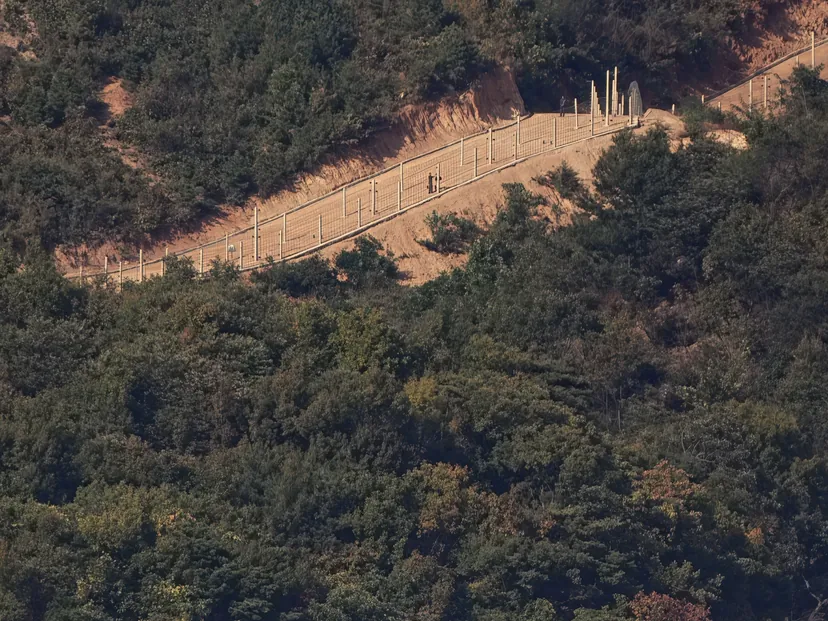
Hasil penyelidikan Kepala Staf Gabungan (JCS) sangat jelas. Penyebab ledakan adalah ranjau antipersonel resin (plastik) yang ditanam oleh pasukan Korea Utara sekitar 10 meter di selatan Garis Demarkasi Militer (MDL). Tidak ada catatan penanaman ranjau oleh pihak Korea Selatan, dan hasil analisis dari Institut Investigasi Ilmiah Nasional (NFS) menemukan zat asing berwarna cokelat, bukan serpihan logam. Tiga titik ledakan dan penanaman yang diverifikasi melalui GPS oleh Komando PBB dan tim investigasi intelijen gabungan semuanya berada di selatan MDL. Militer menyatakan ini sebagai pelanggaran perjanjian gencatan senjata.
Masalahnya adalah provokasi ini menyerang titik terlemah militer kita. Penjagaan pos penjagaan (GP) di dalam DMZ dan pos terdepan (GOP) yang menjaga pagar batas selatan masih sangat bergantung pada manusia. Di GOP, peleton membagi tugas menjaga pagar setiap 1 hingga 3,5 km, sementara di GP, 30 hingga 50 personel elit dari kompi pencari brigade tinggal di bunker dan berjaga secara bergantian. Dalam struktur penjagaan garis gencatan senjata sepanjang 260 km dengan sistem tiga sif, dinas malam dibagi menjadi paruh pertama dan paruh kedua, sementara siang hari dihabiskan untuk perbaikan pagar dan pembersihan rumput. Kesulitan yang dikeluhkan prajurit adalah kurangnya tidur. Tidak sedikit pos yang bahkan tidak menjamin kondisi tidur yang layak.
Krisis tenaga kerja militer semakin mengguncang struktur ini. Kementerian Pertahanan telah mengumumkan rencana untuk mengurangi jumlah penjaga GOP dari 22.000 menjadi sekitar 6.000 personel. Ini bukan pengurangan bertahap selama masa jabatan pemerintah saat ini, melainkan rencana jangka menengah dan panjang untuk merombak total struktur militer hingga tahun 2040. JCS juga melihat ke arah yang sama. Baru-baru ini, JCS meninjau 'Sistem Operasi Penjagaan Tak Berawak GP' yang menggantikan personel di GP garis depan DMZ dengan peralatan pengintai, sistem senjata kendali jarak jauh (RCWS), dan kendaraan tak berawak. Peta jalannya adalah mengubah satu GP di garis depan timur menjadi 'GP masa depan' untuk operasi percontohan hingga tahun 2029, melengkapinya dengan peralatan pengintai mutakhir pada awal 2030-an, dan mengubahnya menjadi sistem hemat tenaga kerja berbasis AI pada tahun 2040.
Saat ini pun, tingkat peralatan penjagaan tak berawak yang diterapkan sudah cukup tinggi. Dimulai dengan Divisi ke-25 Angkatan Darat pada Desember 2016, sistem pengawasan empat lapis yang terdiri dari sensor jaring optik, kamera jarak menengah/pendek, perangkat observasi termal (TOD), dan radar telah diterapkan di GOP. Jika kabel optik yang dipasang setiap 50 meter di pagar mendeteksi getaran atau pemotongan, alarm akan berbunyi di ruang kontrol dan kamera akan melacak area tersebut. Sejak 2022, 'tiga besar kekuatan percontohan AI' yang menggabungkan radar penembus vegetasi (FOPEN Radar), peralatan pengawasan termal AI, dan kamera robot rel sedang diuji coba di GOP Divisi ke-5.
Masalahnya adalah pengoperasian tanpa awak untuk aset seluler guna menjamin keamanan operasi pencarian masih sulit dan kinerjanya belum cukup. Insiden kali ini pun terjadi saat operasi untuk mengamankan jalur masuk bagi tim investigasi Komando PBB. Detektor ranjau tipe baru, PRS-20K, yang digunakan dalam operasi ini adalah peralatan yang dikembangkan dengan teknologi domestik pada tahun 2020 dan mulai dioperasikan pada tahun 2022 oleh Hanwha Systems, dengan tujuan mendeteksi bahkan ranjau non-logam dengan menggabungkan radar penembus tanah (GPR) dan detektor logam.
Namun, dalam audit parlemen, Komisaris Administrasi Program Akuisisi Pertahanan (DAPA), Lee Yong-cheol, menjawab bahwa "tidak ada persyaratan dalam manual teknis atau persyaratan operasional (ROC) yang mensyaratkan kondisi area bervegetasi." Faktanya, peralatan tersebut dinyatakan 'layak untuk pertempuran' hanya berdasarkan kinerjanya di medan datar. Militer menyebutkan bahwa penyebab kegagalan deteksi di lapangan kali ini adalah "vegetasi yang terlalu lebat sehingga detektor tidak bisa didekatkan dalam jarak 3 cm dari permukaan tanah." Peralatan tersebut terpaksa digunakan meskipun memiliki keterbatasan teknis yang jelas.
Robot juga terhambat oleh vegetasi yang sama. Unit yang mengalami kecelakaan, Divisi ke-25, telah memiliki dua robot pendeteksi dan penjinak bahan peledak KR-1 yang dikembangkan oleh Hanwha Aerospace selama 6 bulan, namun tidak satu pun KR-1 yang dikerahkan untuk membuka jalur pencarian pada 21 September. Ini bukan hanya masalah KR-1, tetapi karena robot pendeteksi dan penjinak bahan peledak secara umum mengungkapkan keterbatasan mobilitas dan durasi operasi di medan sulit seperti insiden ini.
Melihat angka kinerja peralatan serupa, keterbatasan struktural menjadi semakin jelas. PackBot 510, yang telah dioperasikan militer AS sejak tahun 2000, dipromosikan memiliki berat 14,3 kg, kecepatan maksimum 9,3 km/jam, mampu menanjak dengan kemiringan 60 derajat, dan dapat dioperasikan selama 4 hingga 8 jam dengan dua baterai lithium-ion BB-2590. Namun, analisis operasi di medan tempur yang sebenarnya menunjukkan rata-rata waktu antar kerusakan (MTBF) hanya 6 hingga 8 jam dan tingkat ketersediaan turun di bawah 50%.
Di lorong, dalam bangunan, atau di padang pasir/kota yang relatif datar, satu orang dapat menyebarkan dan mengerahkan robot dalam 2 menit, namun di zona vegetasi DMZ yang dipenuhi rumput liar, lumpur, dan tanaman merambat setinggi manusia, trek robot tersangkut rumput dan sensor tertutup sehingga pergerakan menjadi sulit. Seri TALON juga mengklaim kecepatan 6,6 km/jam dan operasi terus-menerus selama lebih dari 4 jam dengan tipe trek, namun karena struktur yang sama, jika kepadatan vegetasi meningkat, bodi robot akan tersangkut dan jarak deteksi optik/termal berkurang drastis. Singkatnya, robot bahan peledak portabel/ringan berguna di lahan datar, perkotaan, dan gedung, tetapi sulit memenuhi kebutuhan operasi di medan sulit seperti jalur pencarian DMZ yang curam dan bervegetasi lebat. Mengingat KR-1 adalah robot tipe trek yang lebih besar dan berat, kemungkinan hambatan mobilitas di zona vegetasi lebih besar daripada PackBot atau TALON.
Bukan hanya robot darat, drone yang terbang di udara dan kurang terhambat oleh medan pun memiliki keterbatasan yang jelas. Hambatan pertama adalah sumber energi. Sebagian besar quadcopter komersial terbang selama 10-30 menit dan harus diisi daya selama lebih dari 90 menit. Di DMZ dengan angin kencang dan suhu dingin yang ekstrem, waktu terbang berkurang lebih jauh. Untuk memindai jejak ranjau dengan pergi-pulang di jalur pencarian sepanjang 5 km ke depan, sulit untuk menyelesaikan misi dengan waktu terbang yang hanya puluhan menit. Drone berkabel dapat terbang dalam waktu lama, namun pergerakannya terbatas oleh panjang kabel.
Kendaraan darat tak berawak (UGV) juga tidak mudah dioperasikan. UGV seperti Arion-SMET dari Hanwha Aerospace dan HR-Sherpa dari Hyundai Rotem adalah peralatan yang mengasumsikan adanya jalur perjalanan dengan tingkat tertentu. Kedua peralatan tersebut memiliki lebar bodi mencapai 1,7 m, sehingga dengan mempertimbangkan margin keselamatan, lalu lintas dua arah, dan saluran drainase, diperlukan permukaan jalan yang dipadatkan dengan lebar minimal 3-4 meter bahkan untuk satu jalur. Jika mempertimbangkan lalu lintas dua arah dan penyebaran peralatan yang stabil, jalan militer dua arah dengan lebar 6-8 meter adalah ideal. Tidak mengherankan bahwa jalan taktis yang dibangun Korea Utara di sisi utara DMZ umumnya memiliki lebar 8-12 meter, dan beberapa mencapai 20 meter.
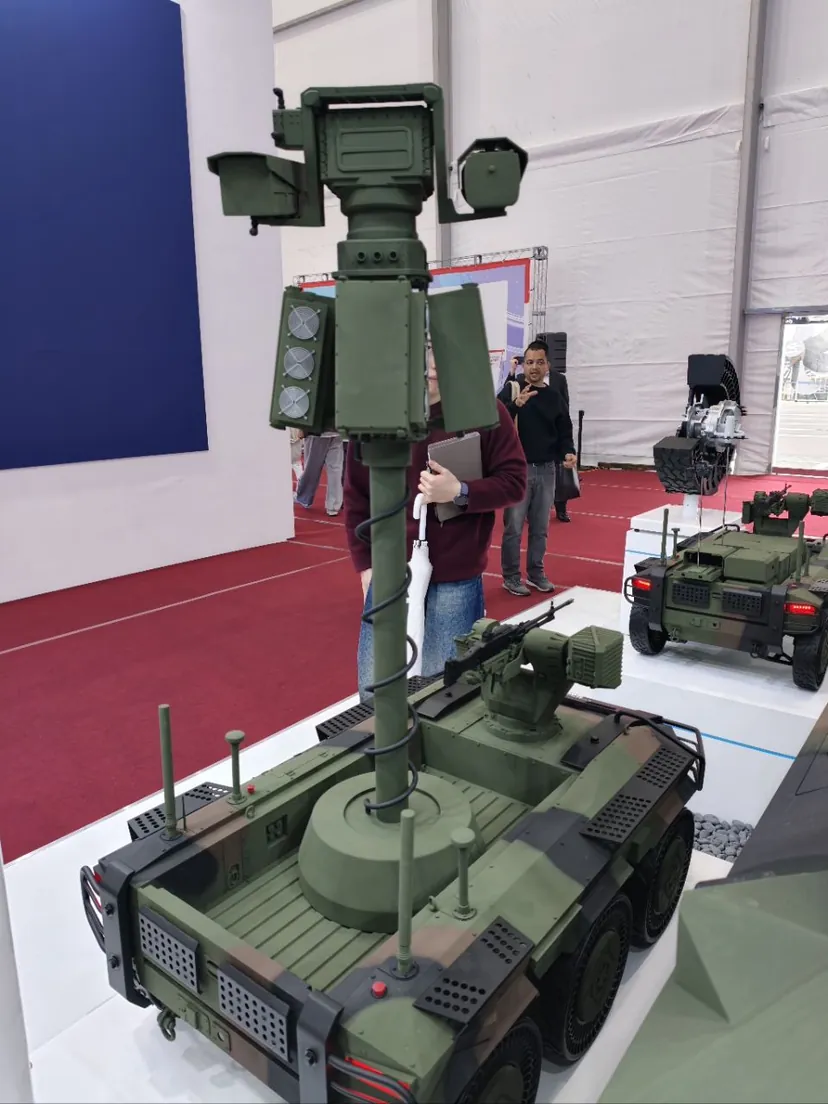
Di jalan setapak yang dipenuhi semak belukar dan ranjau seperti jalur pencarian DMZ, terlepasnya trek, terguling, dan putusnya komunikasi tidak terelakkan. Oleh karena itu, untuk menggunakan UGV dalam operasi DMZ, terlebih dahulu harus dibangun jalan militer untuk pemindahan material dan peralatan di sekitar GOP di selatan Garis Batas Selatan (SLL). Usulan ini bukan berarti mengaspal di dalam DMZ, melainkan membuat jalur mobilitas di medan terbuka di sepanjang pagar GOP agar UGV dapat bergerak dan menyebar dengan aman.
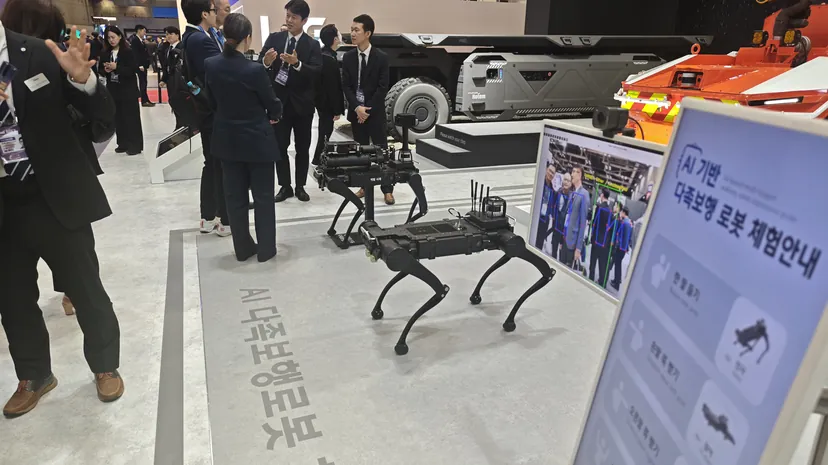
Robot berjalan empat kaki dapat beroperasi di medan curam dan bergerak di lorong yang bisa dilalui manusia, namun ini pun memiliki keterbatasan dalam teknologi saat ini untuk pengerahan operasi DMZ. Vision 60 (Q-UGV) dari Ghost Robotics AS membanggakan tingkat ketahanan debu dan air IP67 serta 'lokomosi buta' yang menembus vegetasi seperti hewan buas. Namun, berdasarkan spesifikasinya, waktu berjalan terus-menerus adalah 3,15 jam, jarak tempuh 10 km, operasi campuran 8-10 jam, dan waktu siaga 21 jam. Beban muat hanya 10 kg. Jika dioperasikan sekitar 3 jam, diperlukan pengisian daya selama beberapa jam lagi, dapat tergelincir di rumput basah dan lumpur, dan jika kakinya tersangkut tanaman merambat, dapat menyebabkan masalah dalam berjalan itu sendiri.
Oleh karena itu, kita harus mengakui kenyataan bahwa operasi pencarian GP/GOP tidak dapat segera digantikan oleh drone dan robot, dan harus mulai mengembangkan teknologi inti sistem gabungan berawak-tak berawak yang baru. Kita harus membuat standar lingkungan pengujian dengan kepadatan vegetasi 80%, kemiringan 30 derajat, dan jarak pandang 50m, lalu membandingkan platform mana yang dapat menempuh jarak 1 km pergi-pulang di semak belukar dekat MDL dalam kondisi yang sama, serta memverifikasi peralatan dengan kinerja yang memadai. Selain itu, untuk mengembangkan sistem senjata robot yang mampu beroperasi di DMZ, kita harus mulai mengembangkan daya hibrida yang dapat beroperasi terus-menerus dalam waktu lama, sistem mobilitas hibrida berkaki/bertrek rendah kebisingan, dan algoritma deteksi yang menggabungkan GPR serta radar penembus vegetasi melalui AI tepi (edge AI) untuk mengidentifikasi ranjau sedalam 10 cm di bawah semak belukar.
Tentu saja, semua perbaikan dan perluasan peralatan ini harus menjadi rencana pengembangan peralatan penjagaan GP/GOP yang mematuhi perjanjian gencatan senjata. Alih-alih mengembangkan area baru di dalam DMZ, cara yang ditempuh adalah dengan memperkuat area GOP di selatan Garis Batas Selatan (SLL).
Pertama, mengganti dan memperkuat jaring optik, TOD, dan radar yang sudah terpasang di pagar GOP dengan radar penembus vegetasi ELM-2112FP serta sensor deteksi/identifikasi berbentuk kubah untuk sentri/drone. Karena pengawasan dilakukan dari dataran tinggi di Garis Batas Selatan menembus semak belukar ke arah MDL, bukan di dalam DMZ, ini dapat mengurangi potensi pelanggaran perjanjian gencatan senjata.
Kedua, mengubah GP menjadi tipe tidak menetap/jarak jauh alih-alih menambah personel menetap di dalam DMZ. GP di masa damai dioperasikan dengan jumlah personel minimum atau dibiarkan kosong dan dipantau dari jarak jauh dari pusat kendali GOP, sementara bangunan GP yang ada tetap dipertahankan dalam status seperti tahun 2018 dan dibuat prosedur untuk masuk sementara di bawah pemberitahuan Komando PBB jika diperlukan.
Ketiga, jalan untuk kendaraan darat tak berawak (UGV) dibuka di sepanjang jalur logistik di belakang GOP dan jalur mobilitas medan terbuka di dekat SLL, bukan di dalam DMZ. Dengan metode satu jalur selebar 4 meter yang dilengkapi tempat perlindungan lalu lintas, kita dapat meminimalkan potensi pelanggaran perjanjian gencatan senjata sambil memungkinkan UGV untuk menyebar dengan cepat guna mendukung operasi pencarian. Perubahan nama 'area yang diduga ditanami ranjau', operasi aset ISR yang intensif, dan transisi ke sistem operasi penjagaan GOP berbasis AI yang dinyatakan oleh JCS juga dapat didorong dalam kerangka ini.
Provokasi Korea Utara harus ditangani dengan tegas dan tanggung jawab atas pelanggaran perjanjian gencatan senjata harus dituntut. Namun, terlepas dari itu, pembangunan kekuatan militer yang dapat menjaga nyawa dan keselamatan tentara kita serta merespons era krisis kependudukan harus dilakukan secara bersamaan. Korea adalah negara dengan ambisi menjadi 4 kekuatan pertahanan dunia dan mampu membuat tank, kapal selam, hingga pesawat tempur sendiri, tetapi dalam teknologi robot dan sistem tak berawak, masih banyak bidang yang belum mencapai tingkat negara maju.
Terlebih lagi, lingkungan operasi DMZ kita, seperti yang terlihat dalam insiden ini, adalah tempat yang sulit dioperasikan bahkan oleh robot dan drone kelas dunia sekalipun. Tingkat kesulitan operasinya jauh berbeda dengan mengoperasikan robot dan drone di medan tempur Ukraina yang memiliki banyak lahan terbuka. Untuk mengatasi hal ini, tidak ada jalan lain selain mengakui tingkat teknologi dan keterbatasan kita dengan tenang, lalu mengatasinya melalui investasi serta penelitian dan pengembangan yang berani.